El sistema FLEX del MIT permite que un brazo robótico deduzca qué debe evitar a partir de una sola frase. El proceso completo dura unos cinco segundos. Sus autores, del MIT y de la Universidad de Nueva York, lo presentarán este mes en la Conference on Robot Learning.
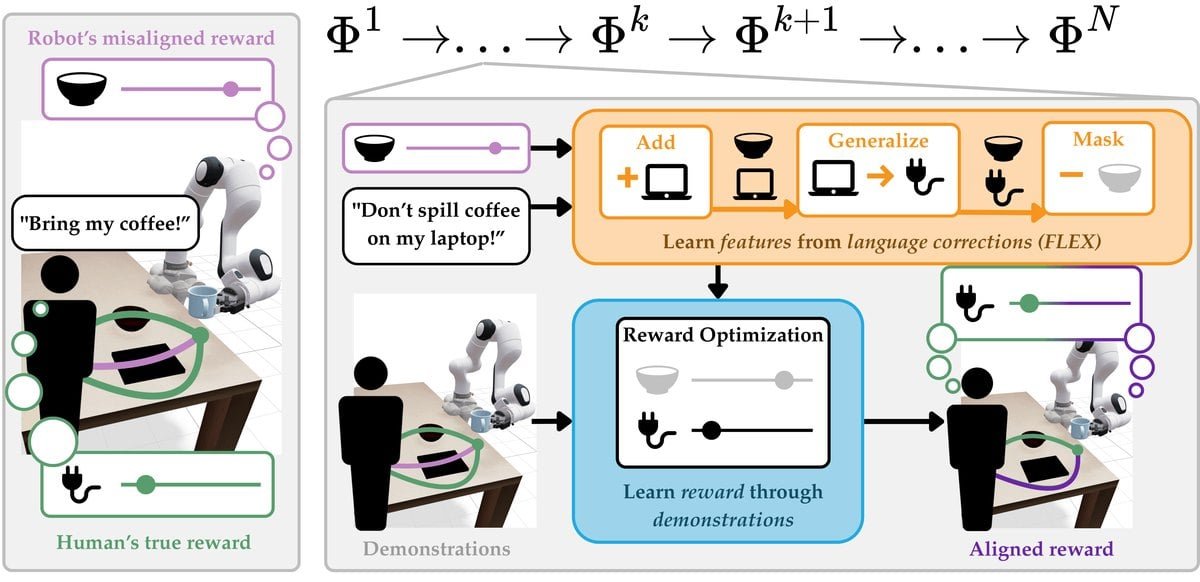
Durante una prueba virtual, una persona escribía «¡No lo derrames sobre el portátil!» mientras el brazo llevaba una taza de café. Según la nota del MIT, el robot cambió de ruta para alejarse del ordenador. También se apartó de un teléfono cercano que la orden no mencionaba.
El trabajo lo dirigió Andreea Bobu, profesora ayudante de Aeronáutica y Astronáutica del MIT. Bobu encabeza el laboratorio CLEAR, dedicado a robots domésticos y asistenciales. Firman con ella Audrey Lee y Nathan Dennler, del MIT, e Ilia Sucholutsky, de la Universidad de Nueva York.
Líquidos, aparatos y GPT-4o
Detrás de esa deducción está GPT-4o, un modelo de lenguaje entrenado con enormes cantidades de texto. Dennler, posdoctoral en el laboratorio CSAIL del MIT, recuerda que internet está lleno de gente con móviles mojados y ordenadores arruinados por el café.
«Así que los modelos captan la idea de que líquidos más aparatos acaba en cosas que dejan de funcionar», explica en la nota. Con esa asociación, el brazo trata el portátil como un ejemplo de algo más amplio, la electrónica.
Hasta ahora, cada corrección solía sumar un objeto más a la lista del robot. Dennler ve ahí el defecto de fondo, porque esa lista puede hacerse «muy larga». Además, acaba llena de cosas que ya no están en la habitación.
Otros equipos del MIT han abordado la memoria a largo plazo de los robots o los robots blandos con músculo vivo. FLEX persigue otra cosa, aquello que una persona da a entender al corregir a la máquina.
Añadir, generalizar y borrar
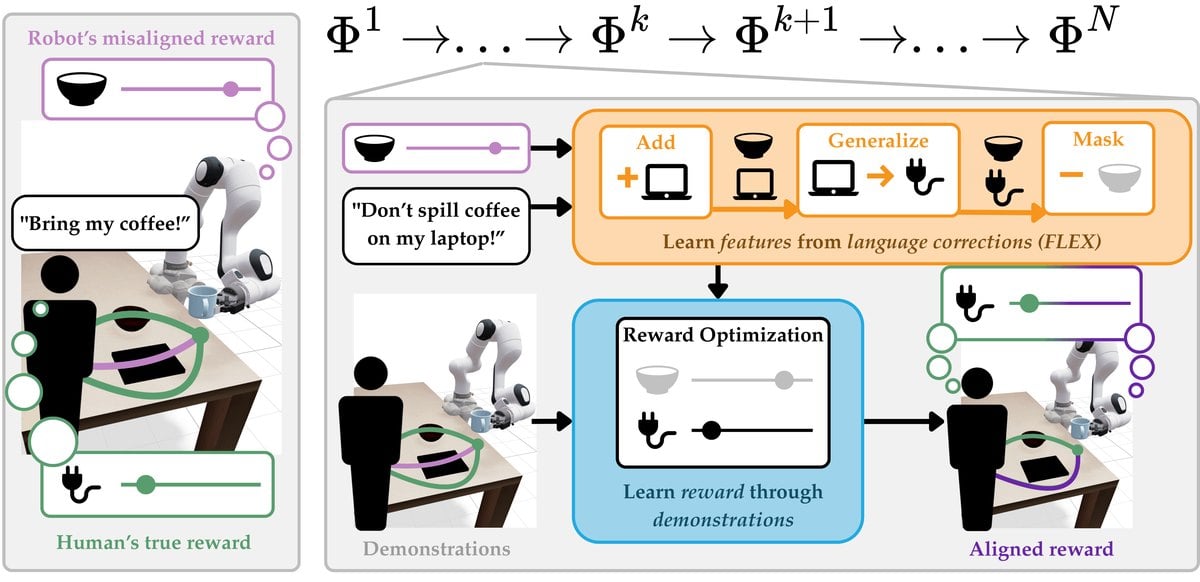
El artículo científico describe tres pasos encadenados, llamados Add, Generalize y Mask. Con el primero, el robot incorpora el objeto que acaba de mencionar la persona. Los métodos anteriores se quedaban en ese punto.
En el segundo paso, el modelo de lenguaje busca qué tienen en común los objetos acumulados. Si alguien pide no dejar caer una bola de bolos sobre una taza, el sistema concluye que debe evitar lo frágil.
Para el tercero entra en juego la visión artificial del robot, que revisa la escena. Todo lo que ya no aparece desaparece de la lista, y la máquina deja de arrastrar reglas inútiles.
Una vela encendida, otra prueba
Los investigadores ensayaron FLEX con un brazo Franka simulado de siete articulaciones. Las tres tareas consistían en llevar café, trasladar una vela encendida y mover una bola de bolos. Cada una incluía además un objeto sin importancia para despistar al robot.
Con la vela, el brazo debía apartarse de unos pañuelos de papel y de un rollo de cocina. La bola, en cambio, tenía que mantenerse lejos de una copa de vino y de un plato de cerámica.
Antes, el equipo había medido siete escenarios en una cuadrícula de navegación. Su puntuación va de 0, la peor conducta, a 1, la ideal. Cuando hacían falta las tres operaciones, FLEX logró 0,99, y un método anterior que solo añade objetos se quedó en 0,69.
Las correcciones sucesivas tampoco lo estropearon. En secuencias de cinco etapas, FLEX aprendió la preferencia tras una o dos correcciones. Sus rivales, mientras tanto, perdían rendimiento al acumular elementos irrelevantes.
Doce voluntarios y 25 dólares
La parte con personas reunió a 12 participantes de un grupo universitario, seis mujeres y seis hombres. Cada sesión duró una hora y se pagó con 25 dólares. Cinco de ellos apenas conocían los robots.
Los voluntarios dieron a FLEX la nota media más alta en las cinco categorías evaluadas. Frente a los dos rivales, la ventaja fue estadísticamente significativa al valorar si el robot entendía la intención. En facilidad de uso y sensación de colaboración, no lo fue.
Presentación en vídeo del sistema FLEX para la Conference on Robot Learning 2026. Vídeo: MIT CLEAR Lab
Según la nota del MIT, Bobu resume así la aspiración del proyecto: «Ningún robot sale de la caja sabiendo lo que te importa». La investigadora destaca que FLEX pueda captarlo «con una o dos frases», sin detallar cada regla.
Esa idea apunta al mismo hogar que otros prototipos, como el robot con visión 3D que busca objetos perdidos. FLEX, por ahora, sigue en el laboratorio.
Gustos personales, todavía fuera de alcance
Los participantes vieron al robot solo en simulación, por seguridad, ya que algunos métodos comparados movían el brazo de forma errática. Aparte, los autores usaron sus correcciones con demostraciones grabadas en un Franka real. El artículo lo presenta como una comprobación de viabilidad.
Según sus autores, FLEX trabaja con objetos rígidos y movimientos lentos. También falla ante preferencias personales o poco intuitivas, porque depende del sentido común que haya absorbido GPT-4o.
Una petición como alejarse «aún más» del portátil tampoco cambia la distancia que guarda el robot. Las palabras le sirven para decidir qué importa, pero no cuánto. Los autores dejan para más adelante una prueba completa con usuarios y un robot físico.
Los resultados se han publicado en arXiv, y el equipo mantiene una página del proyecto FLEX, aún en construcción.
Crédito de la imagen: Lee et al., MIT CLEAR Lab.
Powered by WPeMatico
Acerca del autor